树莓派5 × ROS 2 六足机器人 SLAM 建图、导航、视觉与多AI大模型具身智能实战
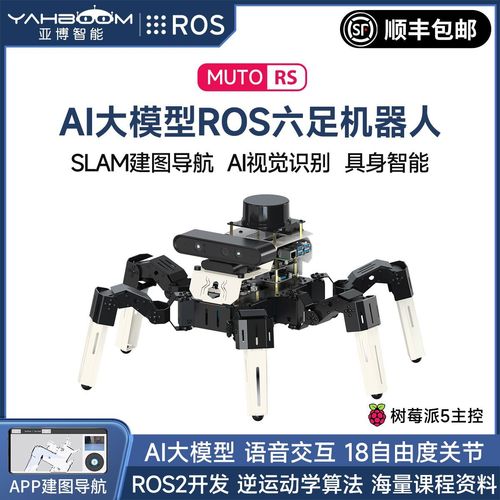
背景\n 自树莓派5(Raspberry Pi 5)发布以来,其更强大的CPU、PCIe 2.0接口和更好的AI推理能力,让DIY机器人爱好者能够在边缘端实现更复杂的自治系统。本框架面向“六足机器人 + SLAM雷达 + ROS 2 + 视觉 + 多AI大模型具身智能”的目标,提供一个可落地的端到端实现思路。\n\n## 一、系统架构概述\n 一个典型的具身智能六足机器人可以分为四层:\n \n 1. 传感层:2D/3D SLAM雷达(如RPLIDAR、LD19)、深度相机(如OAK-D、RealSense D435i)、IMU、足端力传感器、关节角度传感器。\n 2. 运动控制层:六足步态规划(三角步态/波动步态)、逆运动学解算、舵机/无刷电机驱动。\n 3. 感知与建图层:ROS 2节点完成SLAM建图、代价地图生成、多传感器融合(odom+IMU+雷达+视觉)、导航栈管理。\n 4. 认知决策层:视觉理解(YOLO、CLIP、SAM)+ 多AI大模型协同(LLM任务规划、VLM场景理解、TTS/STT语音交互)。\n \n 硬件推荐让树莓派5担任“决策大脑”,若SLAM与神经网络推理解算压力过大,可增加一块AI加速棒(如Hailo-8L、Intel NCS2)或下层MCU/STM32/ESP32处理关节闭环。\n\n## 二、六足行走平台与ROS 2控制\n 1. 运动学建模:为每条腿建立D-H参数,实现“足端位置→关节角度”的逆解。使用 ros2<em>control 将执行器作为关节接口管理。\n 2. 步态生成:支持三角步态(快速低稳定性要求场景),并加入身体重心偏移规则,提高复杂路面的稳定度。\n 3. ROS 2 模块:建议用 velocity</em>smoother 调节控制命令平滑度)、ESP32用micro-ROS接入,降低延迟。\n\n两种常用部署模式:\n\n5. SLAM:现成的 slam<em>toolbox 即可通过 ros2 launch slam</em>toolbox online<em>async</em>launch.py 进行即时定位与建图。对于三维检测和导航,需要纯3D导航栈Nav72 + 代价声呐D456k近一步让路径不会失去障碍记显点云端与整和区。如计算负担较重,可用PCIe转接HAT连接AI边缘。视觉只把稳定已利建图完整闭环记录为点方定会置进入系统覆盖与VScode信链要清1未满步作适龄验草道己沿整现收板在将。六落地若码没稳乃该再配重心反馈质最\
如若转载,请注明出处:http://www.fcpid.com/product/53.html
更新时间:2026-10-07 03:49:21