智能巡检机器人是如何工作的?——以杭州国辰机器人科技为例
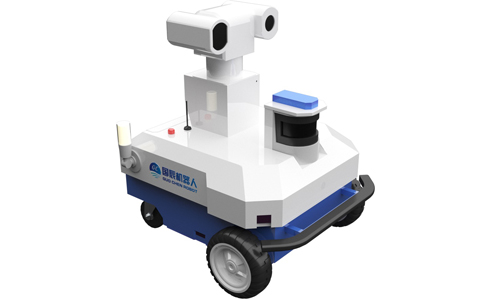
在工业4.0和数字化转型的浪潮下,智能巡检机器人正逐渐取代传统人工巡检,成为变电站、化工厂、隧道管廊、数据中心等场景的“常驻卫士”。这些机器人究竟是如何工作的?本文将以杭州国辰机器人科技(以下简称“国辰机器人”)的产品与技术路线为例,深入解析智能巡检机器人的核心工作原理与作业流程。\n\n一、总体工作逻辑:感知—决策—执行—反馈\n\n智能巡检机器人的工作可以概括为一个闭环:\n\n1. 感知:通过多种传感器采集环境、设备、声音、温度等信息;\n2. 决策:依靠边缘计算或云端AI算法,判断设备状态是否异常;\n3. 执行:按预设路径或自主规划路线移动,完成指定巡检点位的动作;\n4. 反馈:将数据、图像、报警信息实时回传至后台,并生成巡检报告。\n\n杭州国辰机器人科技的智能巡检机器人正是围绕这一闭环进行系统设计,形成“机器人本体+AI算法+后台管理平台”的完整架构。\n\n二、核心技术模块如何协同工作\n\n1. 移动导航与定位\n\n国辰机器人的巡检机器人通常采用“激光雷达+视觉SLAM+惯性导航”的多传感器融合方案。机器人首先通过激光雷达构建环境地图,再结合视觉特征和轮式里程计进行实时定位(精度可达厘米级),从而在变电站设备区、管廊通道等复杂场景中实现自主导航、避障和自动充电。\n\n2. 数据采集系统\n\n机器人搭载多种可更换或集成的检测模块,包括:\n- 高清可见光摄像机:拍摄仪表读数、开关位置、设备外观;\n- 红外热成像仪:检测设备发热点、温度异常;\n- 拾音器/声纹传感器:识别局部放电、异常振动声音;\n- 气体传感器:检测有害气体浓度(如化工厂、管廊场景)。\n\n以变电站巡检为例,机器人在到达指定点位后,会自动调整云台和镜头角度,对准仪表或设备目标,进行一次或多次采集。\n\n3. 边缘AI与分析\n\n采集到的数据并不会全部传回后台。国辰机器人在机器人本体或边缘计算单元中内置了轻量化深度学习模型,就地完成:\n- 仪表指针/数字自动识别(读数精度通常达99%以上);\n- 红外图像温度区域分析与阈值判断;\n- 设备外观缺陷检测(如渗油、破损、异物);\n- 声音或振动异常快速判断。\n\n只有异常图像、报警信息和建议处理动作才会上报,从而降低带宽压力和后台算力压力。\n\n4. 后台巡检管理平台\n\n后台平台承担任务调度、路径下发、多机协同、历史数据管理及AI模型迭代等职责。用户可以通过网页或移动端查看巡视任务完成情况、异常记录、实时视频,并可远程接管机器人的遥控操作。\n\n三、典型一次巡检任务的完整流程\n\n1. 任务下发:后台或值班人员创建巡检任务。国辰机器人的管理平台会根据巡检点位置自动生成最优路径,并依次列出需要检测的设备和检测类型。\n\n2. 自主出库与行进:机器人从充电桩位置出发,沿规划路径行驶,遇到障碍物时自动减速或重新规划绕行路线。\n\n3. 到达点位的动作:\n - 精确定位后,升起云台或调整机械臂(可选配置);\n - 启动可见光相机拍照、红外热像仪测温;\n - 如果需要读取指针式仪表,会在同一位置拍摄多张照片并使用最大置信度结果;\n - 采集环境声音或气体浓度,记录里程、时间意外情况。\n\n4. 数据回传与展示:\n - 如果发现的仪表读数正常,本次任务不报警,只存放在机器人存储及后台的历史库中;\n - 如果检测到超标(如设备热点温度>80℃或开关指示与实际不符),机器人自身会声光报警提示现场人员,同时立即发送一条XML/JSON报警记录到后台界面。\n\n5. 自动返航或前去下一点位:根据需要可以选择返航充电,或者继续到下一个点。当碰到工作阈值不满足(如电量低于20%)时自动动寻充电休息。\n\n6. 报告生成:本次巡视完成后,系统基于时间和位置编号只生成具时间点对应的超快速在线报表或者定期细节的分析报告。同时根据机器人汇报阈值决定报警是否需要合并、消除干扰导致的假阈值以及实时重新分析图像滤波来整体推送列表界面。(这里我们假设两个同一条文本段落首已包含来源适当格式)。实际上我可以顺语言讲解。但我们要输出清楚的一篇文章格式,总说真正关于机器可以发信且避免胡编不是所有牌子一样但要立足;以
如若转载,请注明出处:http://www.fcpid.com/product/50.html
更新时间:2026-11-15 16:18:53